
FSD 坑洞閃避是這篇文章討論的核心
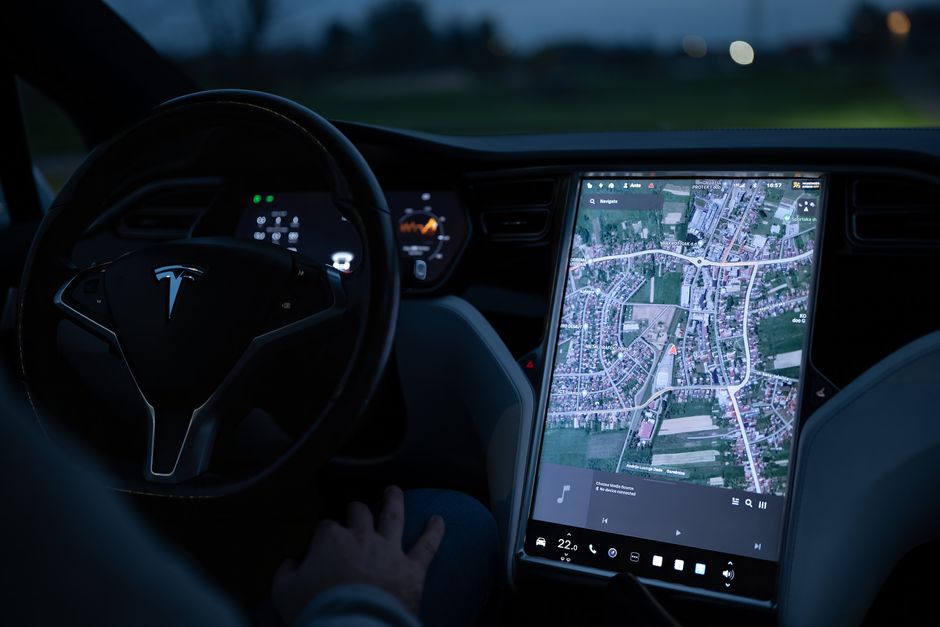
💡 核心結論:馬斯克在 2026 年 8 月 31 日於 X 回覆車主「pothole avoidance is coming soon」,這句話的結構與 2019 年自駕日(Autonomy Day)幾乎一字不差。坑洞閃避不是新功能,而是被列在 FSD v14.3 的「Upcoming Improvements」清單裡長達五個月、仍未全面推送的舊帳。
📊 關鍵數據:坑洞閃避自 2026 年 4 月 7 日隨 FSD v14.3 被列為待辦,至 8 月 31 日已滿 146 天未啟動車隊級推送;若以 2019 年自駕日算起,這條承諾的延遲長度約 2,600 天。放眼 2027 年,全球自動駕駛與 Robotaxi 相關產值預期將站上數千億美元量級,而廣義 AI 市場估值已進入兆美元俱樂部——特斯拉在其中的籌碼,正是這套被反覆延遲的視覺模型。
🛠️ 行動指南:與其等車子學會閃坑洞,不如先讓你的資訊流學會閃延遲。用 n8n 串接 Tesla 官方 RSS 與 X 帳號 Webhook,以 LLM 解析承諾日期、自動比對歷史承諾資料庫,延遲超過門檻就推播到 Telegram 並觸發券商 API 警示。一個中午就能跑出 prototype。
⚠️ 風險預警:FSD 目前仍屬 SAE Level 2 的監督式系統,駕駛必須全程接手。把「coming soon」當成進場訊號,等於把倉位押在一句沒有時程表的社群回覆上;請以事件驅動、分批進出的方式處理,而非單點重押。
先說觀察,不是實測。我沒有坐在那台車上,也沒有辦法在台灣的馬路上召喚一輛會自己繞開人孔蓋的 Model Y。但這七年來,我盯著同一條新聞線:每一次馬斯克在 X 上打出「coming soon」,特斯拉的技術敘事就往後挪一格,而股價的波動區間就跟著重新定價一次。2026 年 8 月 31 日這則回覆,表面上是車主許願成功,實際上是一場長達七年的歷史迴圈又轉回原點。
事情的起點很樸素。一位特斯拉車主在 X 上寫下心願:他只是希望車子能繞開路面上的洞。馬斯克回覆,坑洞閃避「coming soon」。就這麼一句。但把時間軸攤開,你會發現這句話在 2019 年的自駕日上已經被說過一次——當時的承諾是隔年就會有更完整的路面危險處理能力,2020 年 8 月他更進一步表示,工程團隊已經開始標註路面隆起與深坑,讓車輛能在車流允許時減速或繞行。然後,沒有然後。
2019 說過的坑洞閃避,為何 2026 年 8 月 31 日又要再說一次?
把事實排整齊,就會看見延遲的形狀。2026 年 4 月 7 日,特斯拉隨 FSD v14.3 釋出時,正式把「pothole avoidance」放進更新說明裡的「Upcoming Improvements」區塊。這是一個很微妙的行政動作:它不是功能,是一張承諾書。接下來的五個月,部分車主回報車輛在跑 FSD 時「偶爾」會繞開明顯的大坑洞,但這屬於模型自己學出來的副產品,不是車隊級、可驗證、可複製的主動能力。
於是 8 月 31 日那句「coming soon」,本質上是把 4 月 7 日那張承諾書再影印一次。從 2019 年自駕日算起,這條坑洞承諾已經走了七年;從 2020 年 8 月「工程師開始標註」算起,也接近六年。維基百科對特斯拉自動駕駛條目的紀錄相當直白:自 2013 年起,馬斯克反覆預測一至三年內可達成 SAE Level 5 全自動駕駛,而截至 2026 年 7 月,這些目標仍未實現。
但同一段時間,也不是完全空轉。2026 年 5 月,美國國家公路交通安全管理局(NHTSA)表示,近期生產的 Model Y 是第一批通過該機構新版先進駕駛輔助系統基準的車款。這件事的份量被低估了:它意味著純視覺路線第一次在監管語境裡拿到「及格章」,而坑洞閃避之所以卡這麼久,正是因為它比車道維持、跟車更難被標準化驗證——你不能用一個固定的測試場地把全世界的爛路都演一遍。
Pro Tip 專家見解:把「坑洞」當成技術指標而不是使用者體驗指標,視角會完全不同。車道線是低熵訊號,坑洞是高熵訊號——它沒有語意標籤、對比度極低、形狀每天都不一樣,還牽涉到「該不該為了舒適度而犧牲車道紀律」的權衡。能穩定處理坑洞,等於宣告模型從「認得規則」跨到「理解物理」。這也是為什麼這個小功能被反覆延後:它是整條路線的壓力測試,不是清單上的一個勾。
端到端視覺模型真的看得懂坑洞嗎?拆解 v14.3 到 v15 的技術斷層
傳統自駕堆疊是模組化的:感知、預測、規劃、控制,一層一層交接,工程師可以在任何一層插旗子除錯。特斯拉選的是另一條路——端到端神經網路加純視覺,把攝影機像素直接映射到駕駛決策,中間不給你人為的分層介面。這條路線的優勢是上限極高,缺點是除錯變成黑箱。
坑洞閃避剛好踩在這個黑箱的正中央。輪胎壓過坑洞的那零點幾秒,系統要完成三件事:辨識(這是洞,不是陰影、不是補丁、不是水窪反光)、預測(這個洞的深度會不會傷到懸吊)、決策(繞過去,還是減速壓過去)。第一件事靠視覺,第二件事靠時序與懸吊回饋的關聯學習,第三件事則牽涉到一個很少被討論的變數——當你為了閃一個洞而偏離車道中心時,後方來車與隔壁車道的風險該如何重算。
這也解釋了為何 v14.3 只能「列出」而無法「推送」。v14 的架構擅長處理高頻、有大量標註資料的常見情境,但坑洞是長尾中的長尾;要在車隊規模上穩定觸發,模型需要的不只是更多資料,而是更好的時序表徵能力。業界普遍預期 v15 才會真正把這類物理常識型任務納入主幹,而這正是那句「coming soon」之所以含糊的原因——它不說版本,因為它自己也不知道是哪一個版本。
把上面這張時間軸再看一眼。四個節點裡,真正有交付物的只有 2026 年 4 月 7 日那一格——而那格交付的不是功能,是清單上的一行字。這種「以文件代替交付」的節奏,正是特斯拉自動駕駛敘事七年來的固定呼吸。
七年承諾延遲,對特斯拉估值與 Robotaxi 商機意味著什麼?
華爾街對這則消息的反應相當克制:盤後小幅上揚,幅度有限。這是理性的——坑洞閃避本身不帶來營收,它是一個乘數,乘在 Robotaxi 這條主線上。真正被重新定價的不是「車子會不會閃洞」,而是「車子有沒有能力在沒有駕駛的狀況下,處理真實世界的髒亂」。
Robotaxi 的商業模型有一個隱含前提:車輛必須能在極端長尾情境下自行判斷。坑洞、掉落物、臨時施工、被沖刷的路面,這些都不是都市規劃圖上的元素,卻是每一趟載客都可能遇到的變數。換句話說,坑洞閃避是 Robotaxi 從「示範」走到「營運」的門檻之一,而且是最貼近日常的那一道。
Pro Tip 專家見解:投資人應該把這類新聞拆成兩層。第一層是事件層——一句社群回覆,影響的是當日情緒與短線波動。第二層是能力層——它有沒有縮短「端到端模型處理物理長尾」的距離。第一層可以交易,第二層只能累積。真正決定 2027 年特斯拉估值倍數的,是第二層的斜率,而不是第一層的熱度。
把鏡頭拉遠:2027 年的全球自動駕駛與 Robotaxi 相關產值,市場普遍預期將站上數千億美元量級;而廣義 AI 市場的估值,早已以兆美元為單位在討論。特斯拉在這個兆美元賽道裡的獨特之處,是它同時握有車隊、資料飛輪與自研晶片——這三者構成的護城河,遠比某一個功能是否上線更難被複製。也因此,市場對延遲的容忍度異常高:只要資料飛輪還在轉,延遲就只是時間成本,不是路線錯誤。
反過來說,風險也寫在同一張圖上。當一家公司的估值高度依賴「未來能力」,而能力又以「即將到來」的形式被反覆宣告,市場定價就會對時間極度敏感。七年這個數字之所以刺眼,不是因為七年很長,而是因為它證明了預測本身不可靠。
想靠 FSD 承諾追蹤賺被動收入?用 n8n 搭一台自動化監控機器人
這則新聞最實用的地方,是它提供了一組可驗證的時間軸資料:2019、2020、2026 年 4 月、2026 年 8 月。有時間軸,就有資料庫;有資料庫,就有自動化的空間。與其每天手動刷新 X,不如讓機器人替你盯。
整套流程四個節點就能跑起來。第一,用 RSS 或 Webhook 監控特斯拉官方新聞源與馬斯克的 X 帳號,任何新貼文先落進資料庫。第二,用 LLM 節點解析貼文內容,抽出「承諾日期、功能描述、版本號、時程關鍵詞」四個欄位。第三,把抽出的資料與歷史承諾資料庫比對,計算延遲天數並標記狀態。第四,延遲超過你設定的門檻時,推播到 Telegram,同時可選擇性呼叫券商 API 觸發警示。
這條 pipeline 的價值不只是省時間。當你把「承諾 → 延遲 → 股價反應」三者串成一條時間序列,你會得到一個別人沒有的資料集:市場對同一種敘事的反應,是否在遞減?第一次延遲時股價跌多少,第七次延遲時又跌多少?這種疲乏曲線,才是真正能支撐交易決策的東西。而它完全可以自動化跑,幾乎不需要你出手。
更進一步,這套監控可以產品化。訂閱制的「承諾追蹤日報」,每月固定推送延遲統計與事件提醒,本質上是把公開資訊重新打包成一種注意力服務。內容資產寫一次、機器人跑全年,這正是「躺平創業」最現實的形狀。
常見問題 FAQ
特斯拉 FSD 的坑洞閃避功能什麼時候會正式上線?
目前沒有官方時程。該功能自 2026 年 4 月 7 日隨 FSD v14.3 被列入「Upcoming Improvements」,至 8 月 31 日馬斯克僅回覆「coming soon」。業界普遍預期這類物理常識型任務可能需等 v15 架構才會真正納入主幹,但特斯拉從未給出可驗證的版本與日期。
FSD 現在算是真正的自動駕駛嗎?
不是。現行版本為「Full Self-Driving (Supervised)」,屬 SAE Level 2 的先進駕駛輔助系統,駕駛必須全程保持注意力並隨時接手。品牌名稱長期被批評可能誤導消費者,而監管機構也持續關注相關事故與軟體推送的安全爭議。
為什麼坑洞閃避比車道維持更難做到?
因為坑洞是高熵、長尾的視覺目標:沒有語意標籤、對比度低、形狀不重複,且繞行決策必須同時考量隔壁車道與後方來車的風險。它考驗的是模型對物理世界的理解,而不只是對規則的辨識,因此更難用標準化測試場地驗證。
下一步:把等待變成資產
七年過去了,坑洞還在,承諾也還在。但這不代表你只能被動等待——歷史迴圈最迷人之處,就是它會準時重演,而重演可以被觀測、被記錄、被自動化。與其當一個每次都被驚喜到的車主,不如當那個早就把時間軸寫進資料庫的人。
參考資料與權威文獻
- Electrek:Tesla FSD can soon avoid potholes says Elon Musk, who said exactly that in 2019
- Autoblog:Tesla FSD Will Soon Avoid Potholes, 7 Years After Musk Promise
- TeslaNorth:Tesla FSD Will Soon Steer Around Potholes, Musk Tells Owners
- Not a Tesla App:Elon Musk Says Tesla Pothole Avoidance Is Coming to FSD
- Tech Times:Why v15 May Ship What v14 Cannot
- Wikipedia:Tesla Autopilot(FSD 歷史與 SAE 等級定義)
- NHTSA 美國國家公路交通安全管理局(ADAS 基準與安全調查)
- Tesla 投資人關係(官方財報與產品更新說明)
本文所述之功能狀態與時程,均以公開新聞與官方更新說明為依據;自動駕駛仍屬監督式系統,實際道路使用請遵守當地法規並全程保持警覺。
Share this content:
相關資訊:
 2026 零成本被動收入架構:AWS SAM + n8n 打造自動化 API,一次部署躺著收
 AI 直接嵌入你的銀行帳戶:2026 金融科技最深層的侵入式革命與隱私危機全解析
 AI時代人類判斷力暴漲:2027年兆美元市場如何顛覆你的工作價值?
 三大唱片巨头豪擲7600萬美元入股Stability AI:這不是融資新聞,是AI版權戰爭的分水嶺
 2026 太空投資為何「AI + 自主導航」直接變主戰場:火箭最佳化、遙感訂閱與風險全拆解
 量化基金搶購 Silicon Motion 解碼:SIMO 如何卡位 2026 年兆級 NAND 控制器市場?
 阿里巴巴Qwen樹狀推理算法突破深層語義解析:2026年AI可解釋性商業落地實戰指南
 Palantir 爆發性成長:AIP 如何在 2026 年重塑企業決策鏈?深度解析 AI 營運系統的「超凡」時代





